
Akanimo讨论Axis物理AI数据项目进展
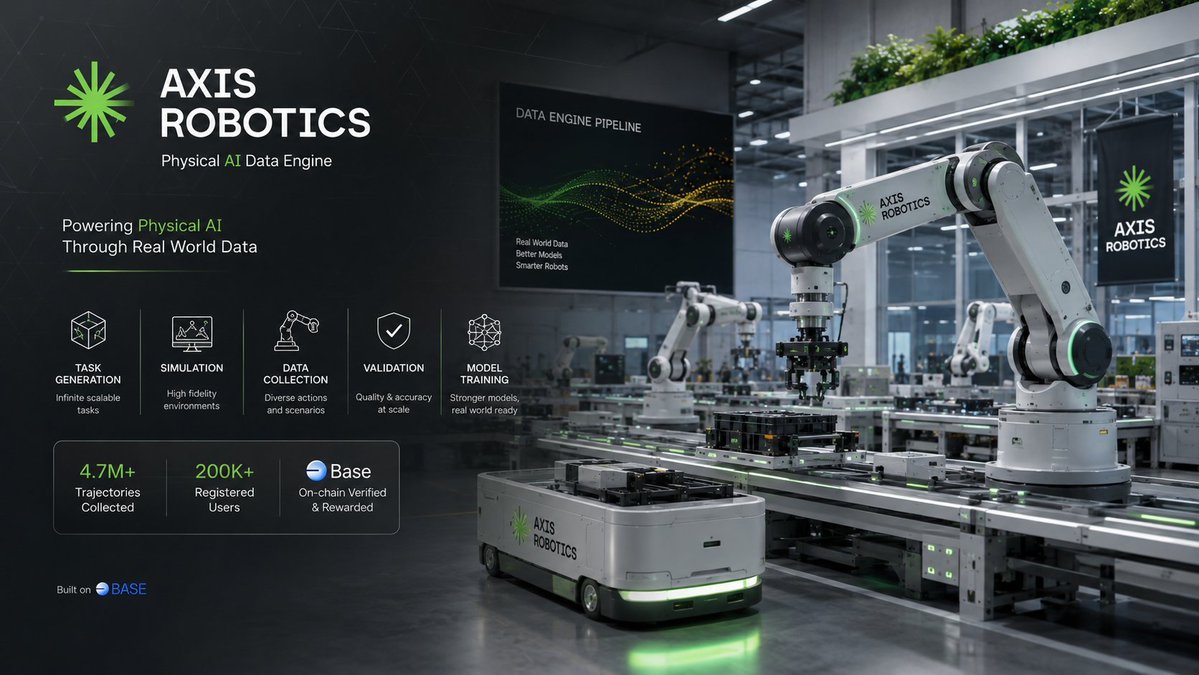
AI 模型进步神速,但教会机器人应对真实世界中的不确定性是一项完全不同的挑战。机器人在受控演示中可能表现完美,但当环境发生变化,或是它遇到从未见过的情况时,会发生什么?这就是训练数据、人类演示和持续反馈变得重要的地方。这也是我关注 @axisrobotics 的一个重要原因。
Axis 正在实体人工智能(Physical AI)的数据侧发力,帮助机器人从真实世界的行动中学习,改进它们与环境交互的方式。以下是一些吸引我注意的进展:
🔹 机器人数据工程:将人类演示转化为结构化训练数据,帮助机器人理解任务是如何完成的,并提升它们重复完成任务的能力。
🔹 1200 万美元融资:由 Hack VC、Nomad Capital、Pi Network Ventures 等投资者投资,为该项目提供资源,继续开发机器人数据基础设施。
🔹 超过 690 万个训练数据点:数据集合在不断增长,旨在帮助机器人模型从人类行动和真实世界行为中学习。数据的质量和数量同等重要。
🔹 Axis Dataset V1:致力于让机器人训练数据对开发实体人工智能系统的开发者来说更容易获取、更有用。
🔹 人力 gated 推土机:探索人类反馈如何引导学习过程,帮助缩小机器人预测结果和实际有效方案之间的差距。
🔹 不断增长的生态系统:与 Booster Robotics、Dexmal AI、OpenRobotics 和 Zili 建立了联系,表明围绕机器人和实体人工智能正在形成更广泛的网络。
🔹 超过 22.2 万用户:表明大家对 Axis 生态系统及其收集机器人数据方法的兴趣在不断提升。
🔹 Base 链上的 $AGIS:扩张其在 Web3 生态系统中的存在,为项目发展带来了另一个维度。
不过,最让我感兴趣的是所有这些部分如何组合在一起。让机器人完成一次任务是很棒的演示。让机器人从之前的尝试中学习、对新条件做出响应、并在出错时改进,这是一个困难得多的问题。这种改进在很大程度上取决于机器人从什么内容中学习。
人类演示可以提供任务应当如何完成的示例。反馈可以帮助识别错误,而更大、更多样化的数据集可以让模型接触到更广泛的情况。如果没有足够多有用的训练数据,哪怕是强大的模型,在离开受控环境后也会举步维艰。
这就是为什么我认为,随着实体人工智能的发展,数据层应该得到更多关注。它可以在帮助机器人从令人印象深刻的演示,转变为能在日常环境中真正发挥作用的系统方面发挥重要作用。
Axis 正在研究这个问题的一部分,我会密切关注。真正的考验将是,随着时间推移,它的数据能多有效地转化为性能更好的机器人模型。如果你感兴趣
本文由 AI 翻译自英文原帖,技术名词保留英文。
查看 X 原帖